GO-M8010-6 / OpenExo 参考路线设计基线 · 2026-09-25
从现有电机到可测量的单关节台架

先做一台看得懂、量得到的鲍登线台架。

一台 GO 电机经链轮和链条带动两根对拉索,远端驱动一只桌面关节。先用刹车线做断电手动验证,再确定受力件与通电保护。

已在手GO 电机 + AK60 BOM8 个零件 STEP 已到齐;仍缺总装图
当前采购两套刹车线 + 底板工具先完成断电手拉和尺寸测量
适配设计GO 输出转接 + 链轮STEP 提示 9 齿小链轮,受力限额须单独设计
02 / SYSTEM

传动架构

保留 OpenExo 的运动链;把 AK 电机接口换成 GO 电机,并自行设计桌面关节端。

1 电机 · 2 拉索 · 1 关节
01

GO 电机与输出接口

沿用已有电源、XT30(2+2) 和 4 Mbps RS-485 链;官方建议 24 V。先做输出六孔配合确认。

电机已有 / 接口待实测
02

封闭链条驱动盒

链轮驱动链条,两端各接一条钢索。机加工 STEP 提示 9 齿;04B 链节距 6 mm,盒内行程还需总装核对。

单件已到 / 总装待核对
03

两根鲍登拉索

外管两端固定形成反力,内线移动;一侧收线时另一侧放线。首版用自行车刹车线。

线材现在购买
04

桌面单轴关节

双向绳轮、轴承、250 mm 模拟前臂杆、机械止挡。肘部穿戴结构留到后续阶段。

由本项目设计
固定座固定座外管不动内线移动

最关键的装配关系

两个端帽座只压住外管端帽,不能夹住内线。内线在外管里滑动,远端才会有位移。两条线都要按这个关系独立装配。

03 / GEOMETRY

第一版尺寸,先作为布局坐标

下图为桌面总体布局,不提供孔位加工尺寸;链条盒尺寸和安装孔位要等 CAD 与实物核对。

概念尺寸 · 非加工图
俯视布局草图单位 mm / 比例仅供理解
GO 电机链条盒 · 尺寸待定模拟肘关节0–90°约 500约 300r ≈ 40前臂杆约 250
底板可用 500×300 mm 板材或等效 2040 型材框电机外形包络来自官方资料:96.5×92.5×42.3 mm
底板建议500 × 300 mm概念尺寸,可调整
模拟前臂250 mm概念尺寸,可调整
关节有效半径40 mm绳轮候选值
演示角度0–90 °端部硬止挡待设计
每侧理想行程≈ 63 mm90°、半径 40 mm 时
交互计算

改半径或角度,拉索行程会怎样变?

理想关系:单侧行程 = 绳轮有效半径 × 关节转角(弧度)。这是预留链条盒行程的起点,真实回差要测。
每侧理想收 / 放行程62.8 mm链条盒两方向均需覆盖此行程,并另外留接头与止挡余量。
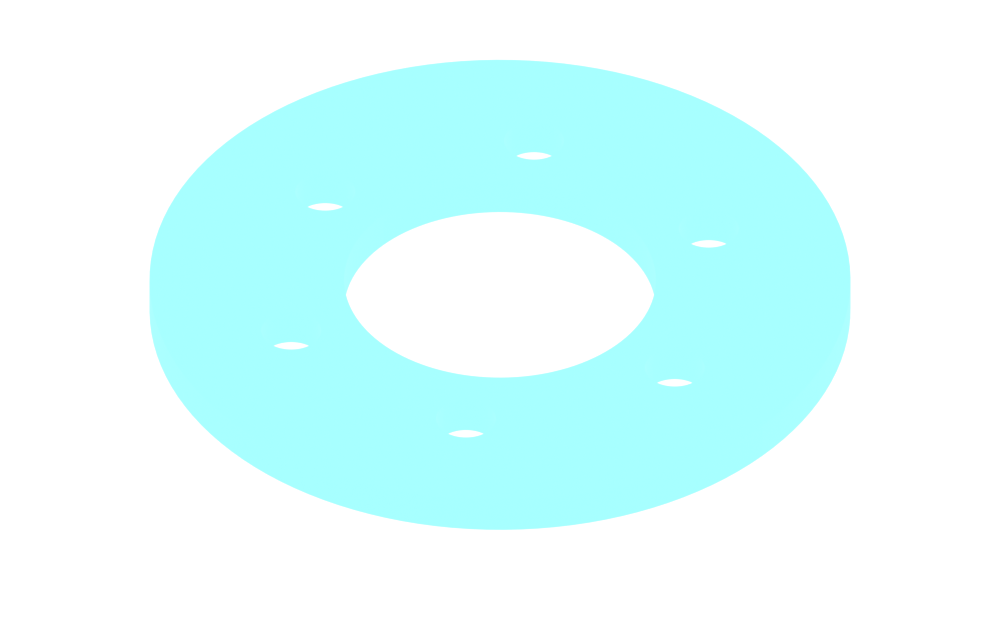
根据现有 STL 渲染的 GO 电机六孔配合样片,圆盘有一个中央避让孔和六个周向螺钉通孔
已有 3D 样片 · 可下载

先打印六孔配合样片,再画受力转接盘

样片外径 54 mm、厚 3 mm,六孔中心为候选 Ø34.5 mm 分布圆。它只用于断电检查孔位和中心避让;中心孔与螺钉孔均非最终 CNC 公差。

Ø54 × 3 mm6 孔 · M4 候选位置不可带索承载
下载配合样片 STL ↗
04 / PROCUREMENT

采购清单:按下单时机分开

第一批只买标准材料,先把双鲍登线断电运动链做出来。数量是一台台架的起点。

0 / 8 项已勾选
项目已有,无需重复购买
GO-M8010-6 ×1已有电源与 XT30(2+2) 线USB-RS485 通信链电脑 + 官方调试助手
电机已完成无载转动;电源具体型号和保护参数仍需记录。
A

现在就可以买

能完成布线、测量与断电手动试验的标准件。

盘成一圈的金属刹车内线实物外观2 根

刹车内线

普通未涂层不锈钢,约 Ø1.6 mm;示例每根约 2 m。先保留全长。

关键词:机械刹车内线不要买变速线
盘成卷的 5 毫米机械刹车外管实物外观2 段

刹车外管

与内线匹配、带内衬,约 Ø5 mm;示例每段约 1.5 m。按实际路径增加余量。

关键词:机械刹车外管不要买变速外管
黑色 5 毫米刹车外管端帽实物外观6–8 个

匹配外管端帽

两条外管共用 4 个,另留备用。向卖家索取端帽插入段外径、长度与凸缘尺寸。

与所买 Ø5 外管配套座孔到货后再定
1 套

底板或 2040 型材

先按约 500×300 mm 预留布置空间;带可移动固定点。板材与型材二选一。

关键词:铝板 / 2040 型材尺寸可按桌面调整
1 把

内外线专用剪

普通钳子易压瘪外管。裁切后检查端口圆整、内衬通畅。

已有可沿用手动试验要用
1 把

数显卡尺

量端帽、轴、接口实物。打印端帽座前必须先测端帽插入段。

已有可沿用优先能读 0.01 mm
1 套

直尺 + 记号胶带

标注内线零位、测 20 mm 手拉输入与输出位移。

普通工具已有可沿用
少量

底板固定件

型材角码、T 螺母或板材对应螺钉;按所选底板购买,不先锁死孔位。

与底板系统配套不作受力端接件
可直接发给商家的线材询价话术

“桌面手动传动试验用:Ø1.6 mm 普通不锈钢机械刹车内线 2 根、匹配 Ø5 mm 刹车外管 2 段、普通外管端帽 6–8 个。请确认都不是变速线,告知每根长度、端帽插入段外径和长度;内线先不要裁短。”

B

尺寸确认后再买或加工

这些零件之间要配套。先从原 CAD / BOM 和实物测量中锁定尺寸。

01链条 + 链轮 + 链条接头04B-1 链可先买;链轮 STEP 已有,接头形式和盒内可用行程还要总装核对。
02GO 输出转接盘 + 电机固定座六孔候选 Ø34.5 / M4;定位面、孔深、螺钉长度需实物复核后出 CNC 图。
03关节轴 + 轴承/座 + 绳轮 + 250 mm 杆作为一组定轴径与安装面。先打印检查干涉,受力件再考虑 CNC。
04端帽座 ×4 + 微调件 ×2 + 护罩端帽座孔按到货实测设计。打印件先用于断电配合;带索承载另行验证。
C

带索通电之前必须备齐

传感和停机硬件的具体型号,按机械最弱环节的经验证数据来选。

2 通道两侧输出张力测量传感器、采集与标定件;选型量程待定
1 通道独立关节角度不只看电机编码器
1 套物理急停与电源隔离能实际停止加力,并验证断电状态
1 套硬止挡、护罩和双侧松线限制夹伤和卡滞后残余张力
05 / BUILD ROADMAP

照着这条路线做

每一步都有可观察的结果。下一步从购买线材开始,不接电机拉索。

01
现在进行

采购线材,核对原图

买两套刹车线与通用工具;8 个单件 STEP 已到齐,继续取得总装图并核对接头与盒内行程。

完成证据到货规格 + CAD/BOM 对照表
02
断电

单根线手拉测试,再做双线

先装固定端帽座;两条线分别做较直与平缓弯曲路径,输入约 20 mm,记输出位移、空行程与卡滞。

完成证据4 组位移与回差记录
03
断电

装链条盒与桌面关节

先做配合样件;确认两方向各有约 63 mm 理想行程,并额外容纳接头、预紧与止挡空间。

完成证据全行程不脱座、不卡线
04
通电前门槛

锁定受力链、装测量与保护

核对最弱环节,定传感器与限力范围;装双侧张力、关节角、护罩、硬止挡、急停与松线机构。

完成证据标定与故障停机记录
05
低负载

逐级做双向电机试验

从小角度、低负载开始,验证指令方向、关节真实角度、两侧张力和断电行为,再逐步加桌面配重。

完成证据曲线、日志与异常清单
06 / DESIGN FREEZE

现在还不能填死的尺寸

两件机加工 STEP 已收到;以下仍需总装关系、实物测量和带载验证。

单件 STEP 推算9 齿 / 每转进链 54 mm

04B-1 节距 6 mm;若远端半径 40 mm 转 90°,电机理想转角约 419°。详见适配页。

待总装链条盒有效行程

要检查两方向可用直线行程、端接与止挡空间。

待实测GO 输出定位与螺纹深度

六孔中心是候选接口,不能仅凭 STEP 扫描下 CNC 单。

待到货端帽插入段尺寸

Ø5 mm 外管不等于端帽外径;端帽座孔必须按实物量。

待验证钢索与端接额定载荷

普通刹车线仅用于断电桌面原理试验,不承诺可带电承载或人体使用。

待方案远端关节测力安装位置

串联传感器可能随索移动;需要留行程并验证导线与标定方式。

07 / REFERENCES

图纸与数据从哪里来

本站示意图为本项目重新绘制;“约 / 候选 / 待定”表示尚未实物验收。研究所用原始手册与 STEP 单件没有随本页公开,六孔配合样片可在上方下载。OpenExo 与宇树资料请通过各自来源页面查看。商品照片由外部网站在线加载,仅作外观辨认;公开使用方式与授权需持续核对。