
单台桌面样机 · 装配与采购工作页
从 AK60 原件出发,替换电机接口。
原 AK60 BOM 以两台电机计数。我们只做一台 GO 电机、一只链条盒、两根对拉索、一只桌面关节。下方把“源文件有的”“本项目新增的”“还要等图核对的”分开标明。
已有动力GO-M8010-6 ×1
原机构04B 链 ×1 路
远端双索单轴关节
现在的动作先买线材与量具
01 / SOURCE FILES
项目资料已核对到哪里
以下是目前研究资料中的直接证据。BOM 的“1 包”是采购包装数,不等于单台实际装入件数。
已读取AK60 v1.1 BOM
两台 AK60、电机侧机加工链轮 ×2、链索接口 ×4;04B 链和接头;法兰轴承、钢索、压接件与紧固件。
项目研究资料;原始文件未随本站发布已收到6 个打印件 STEP
Back_Cover、Cartridge、Belt_to_Motor、Strain_Relief_Shell、TPU 插块与可选隔热罩。
文件名不能单独证明安装角色;尚无总成配合关系。已收到2 个机加工 STEP
Sprocket 链轮和 Cable–Chain Interface 链索接口的 STEP 均已添加;文件头为 SolidWorks 2024 导出的毫米单位 AP214 实体。
可开始核对单件几何;仍缺总装 STEP / 爆炸图。改造原则AK60 电机 ×2 → 本项目 GO 电机 ×1;原电机安装面不直接兼容;原机加工件数量按一台机构推得链轮 ×1、链索接口 ×2,最终仍需总成图验证。
AK60 / STEP READOUT
单件推算 · 非加工图新 STEP 带来的关键结论
以下从链轮 STEP 的重复圆弧中心与原 BOM 的 04B 链型推算,属于设计核对值;仍需在 CAD 视图里确认齿形和装配方向。
链轮齿数候选9 齿STEP 中 9 组相隔 40° 的齿形圆心
04B-1 链节距6 mm源 BOM 写 04B;厂家 04B-1 规格
链条每转前进54 mm9 齿 × 6 mm / 齿
原链轮安装孔Ø28 mm PCDSTEP 中 6 个孔心位于半径 14 mm
远端候选:r 40 mm、转 90°需要约 62.8 mm 单侧收放
约 1.16 转 / 419°这是平均链条进给换算;9 齿的瞬时速度有多边形效应,最终行程仍看盒内空间。
GO 电机不能按最大扭矩直接接这套链条。
按能量守恒粗估,GO 厂家给出的最大 23.7 N·m 若经 54 mm/转的链轮输出,链条侧理想拉力约 2.76 kN;这不是本台架许可拉力。传感器的 1000 N 或 2000 N 档、刹车线和未验证的端接都可能先失效。带索通电前要设计并验证独立力限额和整个受力链。
链轮节圆直径公式见椿本链轮技术资料;04B-1 链节距见链条厂家规格。STEP 单件来自项目收集的参考资料,未在本站提供下载。
REAL PARTS / BUYING ATLAS
先认识实物,再去下单
照片对应真实商品或厂商目录,帮你辨认外形;它们不是本项目已经采购的品牌。下单仍以规格、端接方式和卖家尺寸图为准。

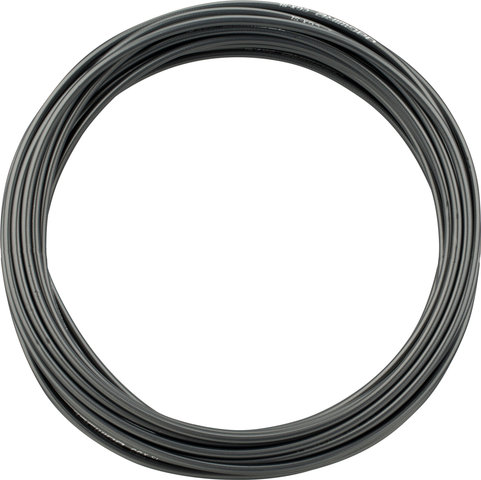


商品图片由原产品网站在线提供,点击图片可到来源页面;品牌和包装仅作外观与规格参照,不代表采购、承载认证或品牌合作。图片权利归原权利人,展示方式需随网站发布与授权情况持续复核。
02 / CONNECTION MAP
示意 / 非加工图每个部件怎样配合
按扭矩、拉力和外管反力三条路径读图。图是装配关系示意,不是原 CAD 的外形或孔位。
扭矩 内线拉力 外管反力
固定机身 ↔ 输出旋转件
GO 机身固定在底板支座;输出法兰只带动同轴转接盘。转接盘另一面再安装 04B 链轮。AK60 打印件可供研究壳体和固定方式,安装孔不能直接移用。
GO 定位台阶、螺纹深度待实测链轮 ↔ 链条 ↔ 两个端接
链条绕链轮啮合,两端各通过一只 Cable–Chain Interface 接内线。链盒须约束链条运动并留出双向行程;接头与运动件之间不得形成卡点。
04B、接口数量来自原 BOM内线移动 ↔ 外管不动
每根外管两端各装一个匹配端帽,分别压在近端链盒出口座和远端关节座;内线从中心自由滑过。两条外管合计 4 个工作端帽。
刹车线为断电样机线材两索 ↔ 远端单轴绳轮
两根内线分别从绳轮相反切向进入并固定。转动时一侧收线、另一侧放线;绳轮与 8 mm 关节轴抗转连接,轴在两个轴承座中转动,杆和硬止挡固定在关节结构上。
远端件由本项目新设计03 / PROCUREMENT
一台台架的完整采购单
“先下单”仅用于断电手动搭建;“图纸核对后”涉及装配尺寸;“通电前”是测量和保护方案。
A
先下单 · 断电原理样机
本项目已有 GO 电机、供电与通信链;不重复买 AK60。| 零件 / 型号 | 单台数量 | 购买时写清 | 安装到哪里 |
|---|---|---|---|
| 机械刹车内线不锈钢,约 Ø1.6 mm | 2 根,每根约 2 m | 与 Ø5 刹车外管配套;保留原长 | 两条对拉内线 |
| 机械刹车外管带内衬,约 Ø5 mm | 2 段,每段约 1.5 m | 不要变速外管;到货按路径裁切 | 两根内线的固定导向 |
| 匹配外管端帽 | 工作 4 + 备用 2–4 | 同一外管系列;索要端帽插入段尺寸 | 近端 2 + 远端 2 |
| 04B-1 单排链 + 同系列接头节距 6 mm | 链约 1 m;接头 4–6 个 | 同品牌同系列配购;最终链节数待总成图 | 原 AK60 链条盒 |
| 底板或 2040 型材框 | 约 500 × 300 mm,1 套 | 可移动安装点;含相配角码 / T 螺母 | 全部部件的公共基座 |
| 线缆专用剪 + 数显卡尺 | 各 1,把已有工具扣除 | 外管切口不能压瘪;卡尺可读 0.01 mm | 裁管、量端帽与电机配合 |
| 直尺、记号胶带、弹簧秤 | 各 1,可沿用 | 弹簧秤仅用于断电小力手拉读数 | 初始位移与摩擦试验 |
B
图纸与实物核对后下单 / 加工
数值来自原 BOM 的地方已标明;所需装入个数不能从包装数直接推断。| 零件 / 型号 | 单台起点 | 装配接口与待确认项 |
|---|---|---|
| GO→04B 链轮同轴转接盘本项目新制,先打印配合,后 CNC | 1 件 | GO 输出法兰候选 6×M4 / Ø34.5 PCD;定位、螺纹深度、轮毂和径向跳动待核对 |
| 04B 链轮原 BOM 的 Sprocket | 1 件 | STEP 已收到;图元提示 9 齿、6 孔 Ø28 PCD。正式 CAD 视图中仍需确认齿形、中心孔、轮毂和 GO 转接 |
| 链索接口原 BOM 的 Cable–Chain Interface | 2 件 | 链条两端各 1;压接或夹持方式、受力截面由机加工 STEP 和总装图确认 |
| AK60 打印件Cartridge / Back Cover / Strain Relief Shell / TPU Inserts | 各件数待总装图 | 先打印非承载配合样,确认 GO 外形、链条路径、外管出口;原 Belt_to_Motor 仅作结构参考 |
| 6 × 13 × 5 mm 带法兰轴承原 BOM | 原单为 10 个/包 | 实际装入数量、轴向定位和安装位置要由 Cartridge STEP / 总装图确认 |
| M3×6、M3×8、M3×30 沉头、M4×8、M5×20、M5 锁母、M3 垫圈原 BOM 列出的规格 | 每种少量或按盒购 | 原 BOM 没有逐孔螺钉表;GO 输出固定螺钉不直接照抄 M4×8,需量实际啮合长度 |
| 关节轴与轴承本项目建议:Ø8 mm 钢轴 + 608-2RS (8×22×7) ×2 | 轴 1、轴承 2、轴承座 2 | 8 mm 轴与候选编码器轴孔一致;轴长、锁紧环、座距和轴承配合由远端 CAD 定 |
| 关节绳轮、模拟前臂、硬止挡、护罩、调索器本项目新设计 | 绳轮 1、250 mm 杆 1、其余成套 | 先按 r≈40 mm、0–90° 预留每侧约 63 mm 理想行程;承载件不以普通打印件直接定型 |
C
带索通电前下单 · 测量与保护
型号已经收敛到可询价对象;量程、端接和直流保护器件在受力计算后最终定单。| 零件 / 型号 | 单台数量 | 安装与订货条件 |
|---|---|---|
| 瑞尔特 T318B 拉压传感器1000 N 或 2000 N 档仅作为限力后候选 | 2 只 | 当前链轮下 GO 最大扭矩的理想链力约 2.76 kN,可能超出这两档量程;先定独立力限额,再确认传感器量程及安装尺寸 |
| 阿尔泰 USB8710桥式应变采集卡 | 1 台 | 两路 350 Ω 全桥输入;电脑测量,不担当停机控制器 |
| 精浦 GES38 HE08 RDB8 mm 盲孔轴、RS-485 单圈 | 1 只 | 关节轴尾端;加防转支架、独立 5 V 电源,订货前确认供货协议与机械尺寸图 |
| 独立 USB–RS485 适配器 + 5 V 稳压电源 | 各 1 | 仅给关节编码器;与已有 GO 4 Mbps 通信链分开 |
| 额定钢索、匹配端接与指定压接工具 | 两条受力链成套 | 依据链轮节圆、独立力限额和端接效率定规格;普通刹车线仅供断电原理试验 |
| 直流额定电源隔离 / 急停、保护器件、护罩 | 各 1 套 | 按现有电源和电机电流、停止行为选型;硬止挡与可释放残余张力结构同时完成 |
原 BOM 的 500 ft 钢索卷、50 个压接件包和按两台 AK60 计的采购包装,对这台桌面样机没有直接照买的必要。最终钢索、端接和应力件应在带索通电前按力限额单独定型。04B-1 的 6 mm 节距见隆德链条规格表;608 轴承的 8×22×7 mm 尺寸见NTN 规格页。
04 / SENSORS & POWER
传感器选到型号,安装方式仍要设计
这些是国产厂商可询价的确切型号。量程和机械接头在通电方案冻结前确认,不作为今天的必买项。
F1 / F2量程待定
常州瑞尔特 T318B 微型拉压传感器
候选:T318B、1000 N 或 2000 N 量程 ×2,须先验证独立力限额。
- 厂家表列 1000 / 2000 N 档、350 Ω 输出、5 V 激励;官网未确认带量程后缀的订货编码。
- GO 最大扭矩经原 9 齿链轮的理论链力约 2.76 kN,两档都不能直接覆盖;若无有效限力,需换方案。
- 分别串在两条可移动直线内线段;订货前索取指定档位的尺寸图、螺纹和校准证书。
DAQ测量设备
阿尔泰 USB8710 应变采集卡
USB8710 ×1
- 4 路同步桥输入、24 bit;支持 350 Ω 全桥和 5 V 激励。
- 两路分别接屈曲 / 伸展张力,先零点与已知砝码标定,再记录曲线。
- USB/电脑故障不会保证停机,急停必须走独立电源切断链。
θ关节测角
上海精浦 GES38-HE08 RDB
单圈绝对值、8 mm 盲孔轴、RS-485,×1
- 装在桌面关节 8 mm 轴的端部,壳体用防转支架固定;不让它承担轴向或径向关节载荷。
- 5 V 供电、14 bit;厂家资料称 19200 baud 主动发送、8 ms 刷新。
- 用第二只独立 USB–RS485 接电脑,勿并到 GO 的 4 Mbps 电机总线。
先限力,再定量程。原链轮 STEP 提示 9 齿,04B-1 链每转平均前进 54 mm。按 GO 官方最大 23.7 N·m 粗估链侧理想拉力约 2.76 kN,远超手动刹车线试验的目标。最大扭矩不是台架许可扭矩;独立限力与端接验证完成前不带索通电。
电机链现有电源 → 直流额定的隔离 / 急停装置 → GO 电机GO 厂家推荐 24 V;实际电源型号、电流保护与停止行为待记录
采集链两只 T318B → USB8710 → 电脑日志测量可读,不替代独立停机回路
角度链GES38 + 独立 5 V → 第二只 USB–RS485 → 电脑日志单圈零位与双向符号需标定
05 / BUILD SEQUENCE
实际安装顺序
先分别验证摩擦、行程与配合,再合成完整传动链。每步的“完成证据”可直接写入后续 Wiki 日志。
把电机和底板定为两个基准
GO 机身经独立支座固定到底板,电机输出轴朝链盒方向。先打印六孔样片验证输出法兰孔位与中心避让,记录凸台、螺纹深度和电缆出线方向;暂不安装链轮。
单根鲍登线手拉,再复制第二根
在外管两端套端帽,端帽放入可拆固定座;内线穿过且不能被夹住。留缓弯,分别记录直线 / 弯曲路径下 20 mm 输入的输出与回差;再装第二条线。
装原链盒空机构
按 Cartridge、轴承、04B 链轮、04B 链和两端 Cable–Chain Interface 的实际 CAD 配合顺序试装;后盖闭合前徒手推链条,检查两端接头是否触壁。原文件缺少总装图,轴承及螺钉具体落点留待复核。
把两根内线接到链条两端
一端对应屈曲索,一端对应伸展索;近端两个端帽压在链盒出口固定座。按照端接供应商的指定工具与工艺制作受力端,先做断电小力拉拔,不能把无额定值的自行压接当作带电承载件。
搭桌面关节
两只轴承分置关节轴两侧;绳轮与轴抗转连接,250 mm 杆随轴转动。两条线从相反切向进入绳轮、固定内线,远端两个端帽固定在支座;装 0° / 90° 机械止挡并调两侧松紧。
装传感与保护,才考虑带索通电
在两条暴露的直线内线段插入测力滑台,保留全行程与软导线余量;轴端装角度编码器。随后完成额定端接、护罩、直流急停、零位和故障停机测试,再从低扭矩小角度逐级试验。
06 / NEXT CAD PASS